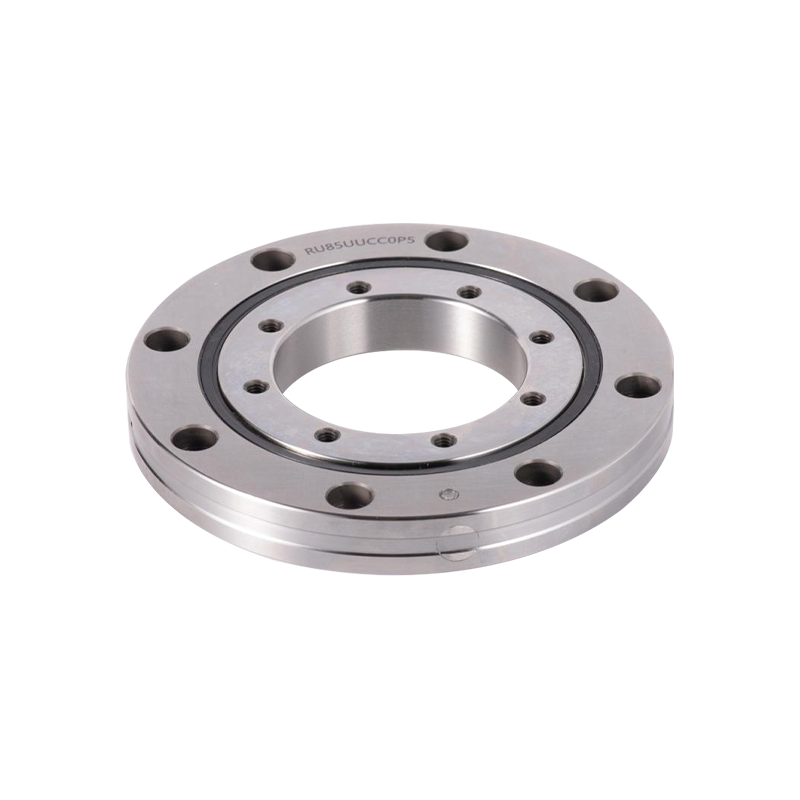
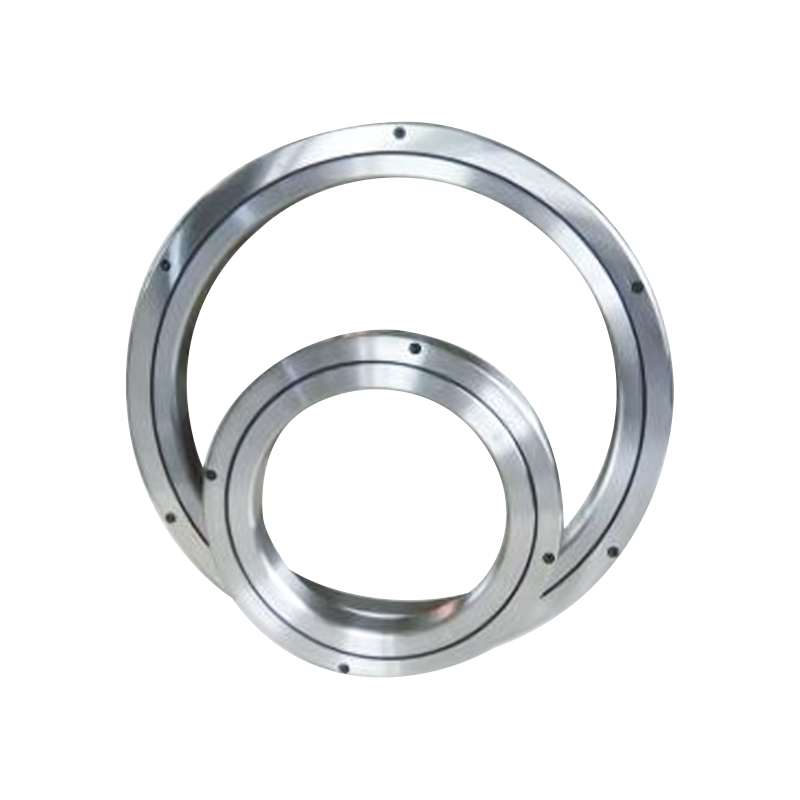
ロボットの関節は、固有の制約の組み合わせの下で動作します。軽量でありながら、荷重によるたわみに耐えられる十分な剛性が必要です。ミクロンレベルの精度で回転しながら、1 日に何千回ものサイクルに耐える必要があります。また、多くの場合、数センチメートル以下の設置面積内で、ラジアル荷重、アキシアル荷重、およびモーメント荷重を同時に処理する必要があります。ここが RB2508ベアリング が絵に入ります。
内径 25mm、外径 41mm、幅わずか 8mm の薄肉クロスローラー ベアリングである RB2508 は、まさにこの種の高密度、一か八かの用途向けに設計されています。それは単なるコンポーネントではありません。これは、ロボットの再現性、熱挙動、メンテナンス間隔に影響を与える設計上の決定です。この記事では、RB2508 の背後にある技術的理由、その構造上の利点、選択基準、およびロボット アーム統合のための RB2508 の評価方法について検討します。
ロボットの関節では、ベアリングは受動部品ではありません。これは剛性チェーンを定義し、絶対位置決め精度に直接影響します。
従来のロボットのジョイントは、多くの場合、深溝玉軸受、アンギュラ接触ペア、または円すいころ軸受の組み合わせに依存しています。これらはそれぞれ、限られた荷重方向に適切に対処しますが、慎重な予圧調整が必要であり、より多くの軸方向スペースを消費します。 RB2508 は別の道を歩みます。
クロスローラーベアリングは、V字型の溝内に円筒ころが90度間隔で配置されています。この向きにより、1 つの軸受でラジアル荷重、両方向のアキシアル荷重、および傾斜モーメント荷重を同時に吸収できます。ロボットのジョイントの場合、これはよりシンプルなハウジング設計、より少ないコンポーネント、より短い軸方向のスタックにつながります。
RB2508は外輪分割、内輪一体構造を採用しています。この構成は、内輪の回転精度が重要な場合に特に適しています。これは、内輪が出力フランジまたはハーモニックドライブに接続されているロボットジョイントで一般的です。分割外輪により組立時の予圧調整が可能となり、一体内輪により真円度と剛性が維持されます。
内径 25 mm、幅 8 mm の RB2508 は、薄肉ベアリングとして分類されます。薄肉ベアリングは、取り扱いや取り付けを誤ると変形しやすくなりますが、適切にサポートされていれば、優れた剛性重量比を実現します。クロスローラーのレイアウトは、より多くの転動体全体に荷重を分散することで、減少した壁厚を補います。
RB2508 をロボットのジョイントに組み込む前に、エンジニアはそのコアの寸法と定格荷重を確認する必要があります。以下の表は、重要なパラメータをまとめたものです。
| パラメータ | 値 |
|---|---|
| 穴径(d) | 25 mm |
| 外径(D) | 41 mm |
| 幅(B) | 8 mm |
| ローラーピッチ円直径(dp) | 32mm |
| 内輪肩(ds) | 28.5mm |
| 外輪肩(Dh) | 35.5mm |
| 基本動定格荷重(C) | 3.63kN |
| 基本静定格荷重(C0) | 3.83kN |
| 重量 | 約0.05kg |
RB2508 は、シール、クリアランス、精度を定義する接尾辞を付けて指定されることがよくあります。一般的な組み合わせは次のとおりです。
たとえば、RB2508UUCC0P5 は、精度 P5 の二重シール、予圧ベアリングを示します。間違ったクリアランスまたは精度等級を選択すると、過剰な摩擦、発熱、またはロボットの制御ループの剛性不足が発生する可能性があります。
薄肉ベアリングは、取り付け時に生じる歪みの影響を受けやすいです。ハウジングまたはシャフトの肩部が正しい平面度および直角度になるように機械加工されていない場合、軌道が変形し、トルクリップルや早期疲労が発生する可能性があります。これはベアリングの欠陥ではありません。これはシステムレベルの要件です。エンジニアはハウジングの公差を確認し、制御された取り付け手順の使用を検討する必要があります。
RB2508 は産業用ロボットのジョイント、回転軸、精密位置決めステージなどに広く使用されています。コンパクトなエンベロープ内で組み合わせた荷重を運ぶことができるため、スペースが貴重な協働ロボット、スカラ アーム、エンドエフェクターに自然に適合します。
ロボットのジョイントでは、軸方向および半径方向の振れがツールの中心点の精度に直接影響します。厳しい公差を備えたクロスローラーベアリングはこれらの偏差を最小限に抑え、コントローラーが数百万サイクルにわたって再現性を維持できるようにします。内部クリアランスを除去し、ジョイントの実効剛性を高めるため、プリロードされた CC0 バリアントがよく選択されます。
ロボットの関節に一定の負荷がかかることはほとんどありません。頻繁に起動、停止、ペイロードの変更が発生します。 RB2508 の回転要素の形状は、同様のサイズのボール ベアリングよりも接触応力を広い領域に分散するため、振動または変動負荷条件での疲労寿命を延長できます。正確な寿命の計算は特定の荷重スペクトルに依存しますが、基本的な利点は、円筒ローラーの線接触とボールの点接触にあります。
代表的な用途:
RB2508 の価格は、精度等級 (P5、P4、P2)、クリアランスまたは予圧 (C0、CC0)、シーリング オプション (UU またはオープン)、注文数量などのいくつかの要因によって異なります。これらの変数は製造コストとリードタイムの両方に影響を与えるため、一般的な価格表が正確であることはほとんどありません。
意味のある見積もりを受け取るには、次の情報を準備してください。
エンジニアリング サポートを提供するサプライヤーは、標準外の寸法、カスタム プリロード、設置ガイダンスについても支援できます。サプライヤーを評価する際は、特定のジョイント設計に関する 3D モデル、寸法図、技術的なコンサルティングを提供できるかどうかを尋ねてください。
基本動定格荷重(C)は3.63kN、基本静定格荷重(C0)は3.83kNです。
寸法的には、他の 25x41x8 mm クロスローラーベアリングと互換性があります。ただし、精度等級、クリアランス、内部設計は異なる場合があります。置き換える前に必ず仕様コードと要求性能を確認してください。
ハウジングとシャフトの肩部が平らで垂直であることを確認してください。組み立て中にベアリングに力を加えないようにして、推奨される締め付け順序に従ってください。薄肉ベアリングの場合、取り付けの歪みが精度低下の一般的な原因となります。
多くのサプライヤーは、ご要望に応じて 3D STEP ファイルと 2D 図面を提供しています。これらは、ロボットの関節設計に統合したり、注文前に適合性を検証したりするのに役立ちます。
お問い合わせ

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510-88763239
+86-15371057968

無錫市浜湖区淮台鎮和環路1号。
準備完了 始めるには?
Get in Touch

さあ!
UKLベアリング